补充
旋转矩阵的转置等于旋转矩阵的逆,所以我们如果要顺时针旋转,通常我们先写出它逆时针旋转对应角度的矩阵再求转置,如果一个矩阵的转置等于它的逆,那么这个是正交矩阵。
3D Transformations
Scale和Translation与2维变换类似不再赘述
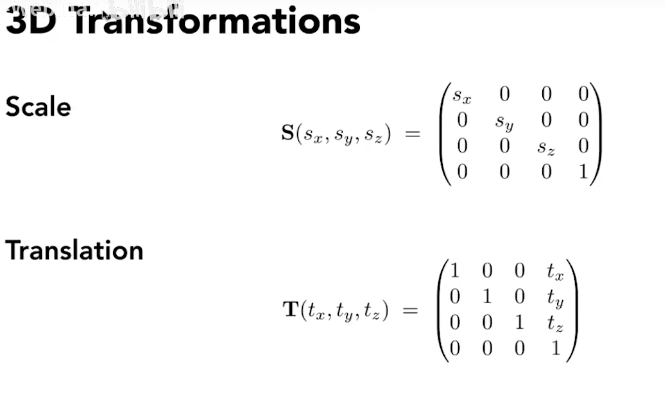
在3维中间中比较复杂的是旋转变换。下面的3个旋转矩阵分辨是绕着x轴、y轴、z轴进行旋转
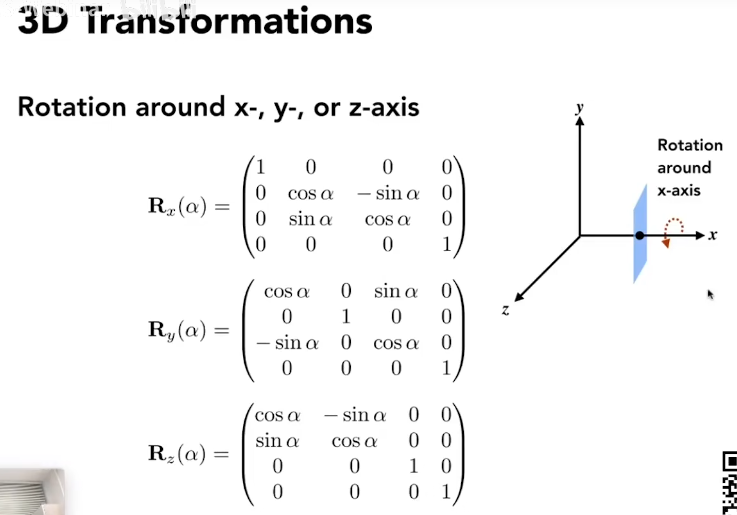 对于任意的旋转,我们可以通过分别将其分解为绕z轴旋转、绕y轴旋转、绕x轴旋转得到
对于绕任意过原点的轴旋转我们可以使用下面这个矩阵
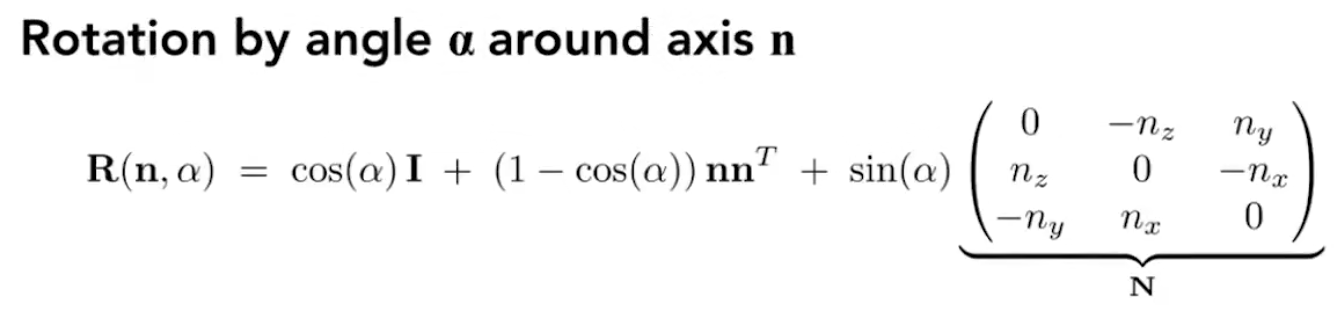
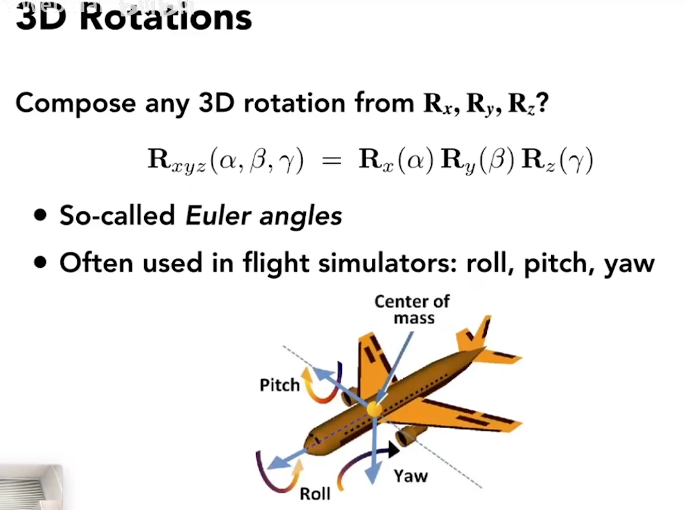 其中的是欧拉角,这些角我们分别叫做pitch,yaw,roll
Viewing Transformation
我们学习变换最重要的一个目的就是为了将3维空间中的物体变为一张2维空间的图片,而你在3维空间空不同的位置观察一个物体,看到的内容肯定不一样。
思考一下我们现实生活中是怎么拍一张照片的。
- 找一个好的位置让人去摆好pose,这对应了图形学中的 Model Transformation
- 找一个好的”角度”放置你的相机,以及调整你相机的参数,这对应了图形学中的 View Transformation
- Cheese! ,这对应了图形学中的 Projection Transformation
我们将这些变换统称为MVP变换
View Transformation
第一步,我们要先定义一个相机
- 相机的位置在哪 Position
- 相机对着哪里拍照 Look-At
- 相机有没有绕着拍照方向旋转(因为你可以竖着手机拍照,也可以横着拍照) Up direction
第二步,如何进行View Transformation
我们上过高中物理的都知道相对运动这么一回事,所以在图形学中,我们一般不直接移动一个相机,而是让相机固定不动,而让物体相对于相机移动
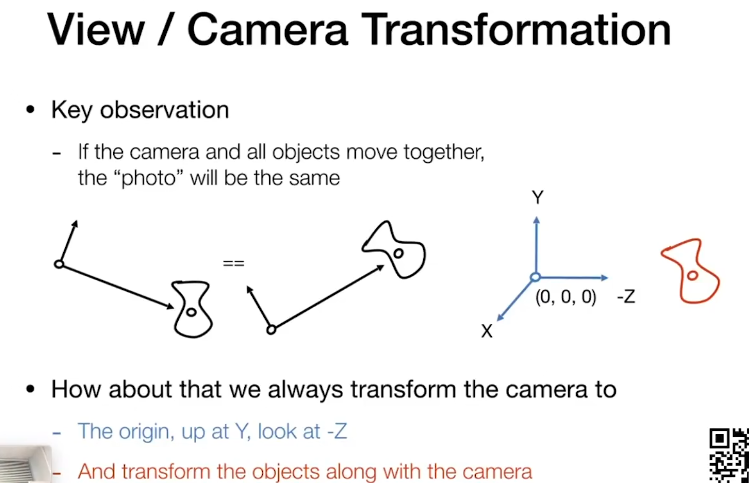 那么我们应该怎么做呢?
我们先将相机位置 移动到原点,然后我们让相机 旋转到-z方向,向上方向旋转到y轴,然后剩下的绿色的轴就对其到x轴了
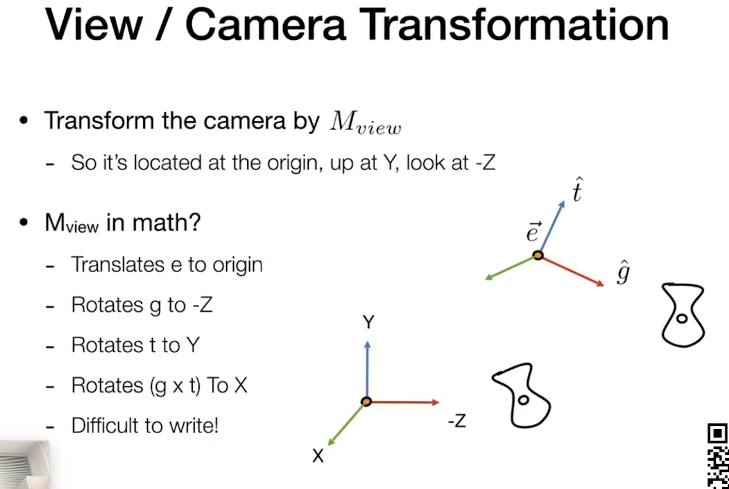 我们可以如下的矩阵操作完成上述任务:
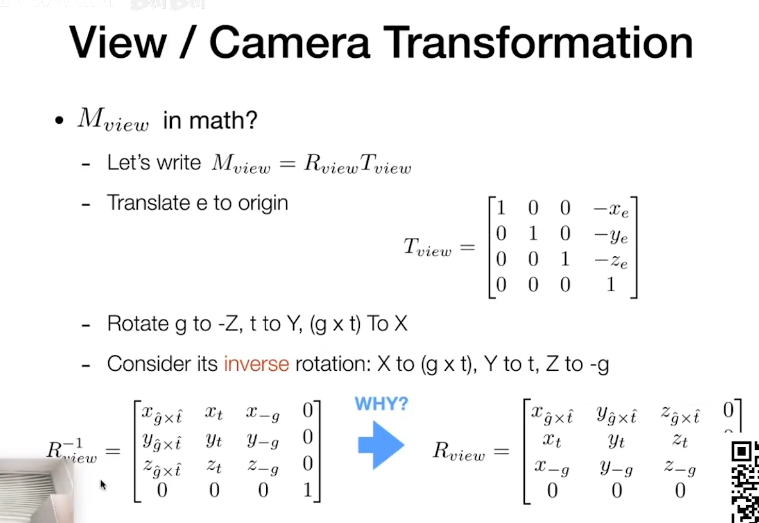 我们先将 通过平移到原点,然后通过将对应的轴旋转到希望的轴上去,由于我们将相机定义的轴旋转到坐标轴上非常的麻烦,所以我们可以通过逆矩阵来完成,我们将坐标轴旋转到定义的相机轴上非常的简单。
我们将这两个矩阵相乘,得到一个View Transformation矩阵。
Projection Transformation
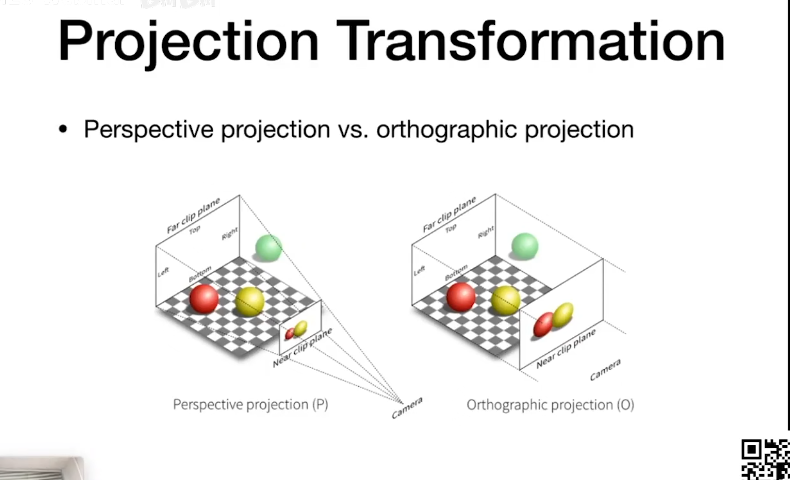
投影有两个种方法,一种是透视投影,一种是正交投影
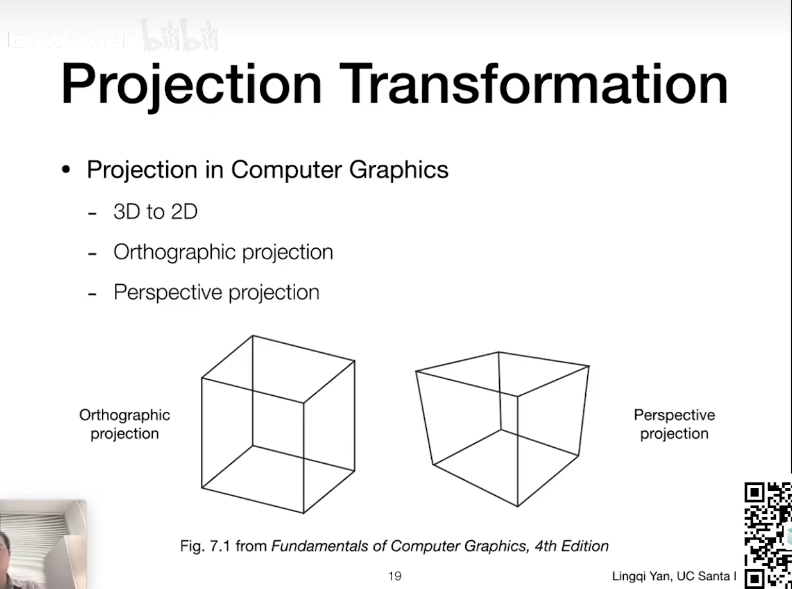 而我们人眼是使用的是透视投影,透视投影会有一个近大远小的现象,而正交投影没有
- 透视投影在数学上的模型就是下面这幅图的左边,他是一个4棱锥,他把场景中的物体映射到一个Near clip plane和Far clip plane之间,而相机看到的画面是Near clip plane,相机在四棱锥的最上面的顶点上
- 正交投影在数学上的模型就是下面这幅图的右边,他一个长方体,他把场景中的物体映射到一个Near plane和Far plane之间,而相机看到的画面是Near plane,相机假设是无限远的,如果我们将透视投影的相机拿到无限远处其实也就变成了正交投影
Orthographic Projection
正交投影非常的简单
- 把相机摆放在原点让相机看向-z轴,y轴朝上
- 然后我们把物体的z轴丢掉
- 最后我们把物体的x和y轴进行缩放到一个的一个可视范围就行了
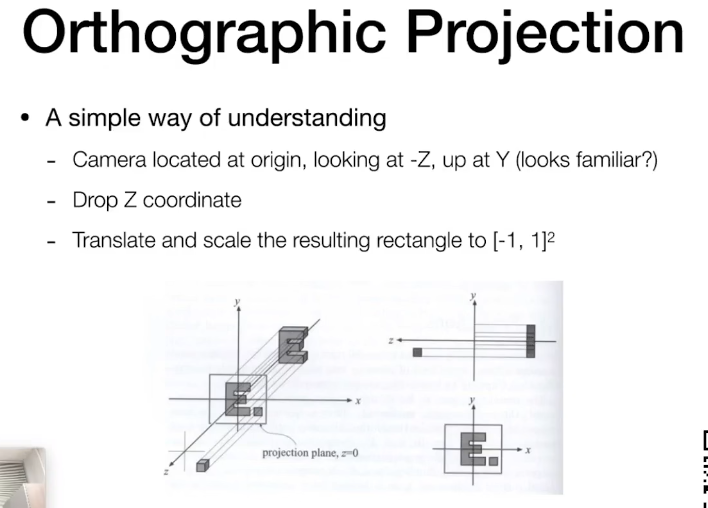
而在图形学中我们一般这么做
- 我们先定义一个长方体
- 在将这个长方体平移到原点
- 然后将这个长方体缩放到一个的可视范围
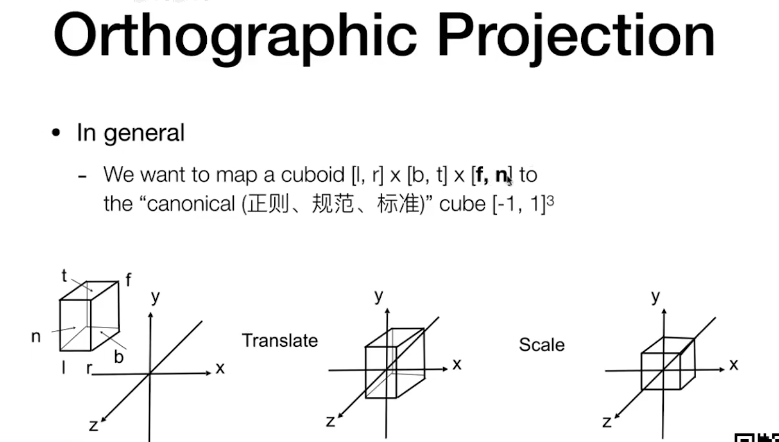
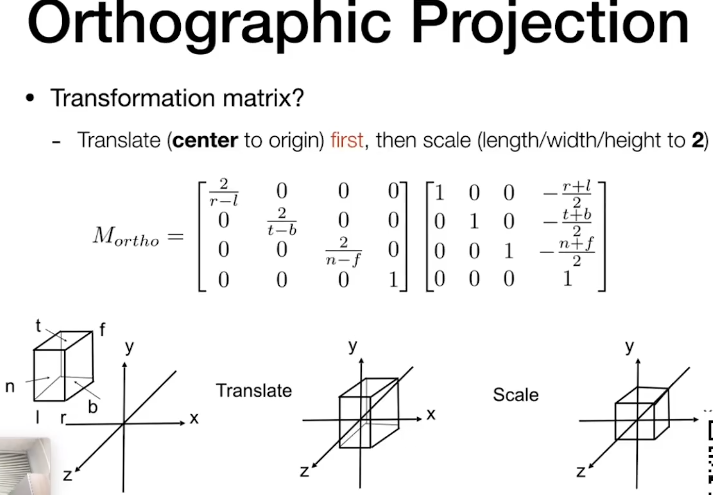
这个操作非常的简单,我们需要一个平移矩阵和一个缩放矩阵就行了
- 将长方体的中心平移到原点
- 再将长方体的长宽高都缩放到2
Perspective Projection
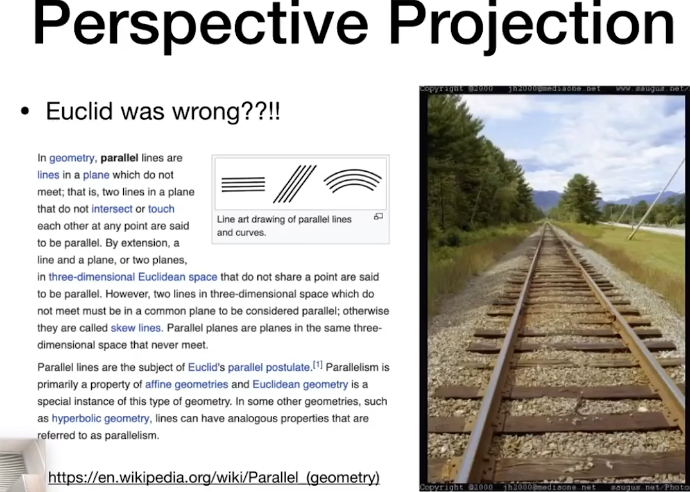
透视投影在图形学中有着非常广泛的应用,它满足近大远小,平行线不再平行
 我们先复习一下齐次坐标中的点,在齐次坐标中和表示的是同一个点,这个我们后面要用。
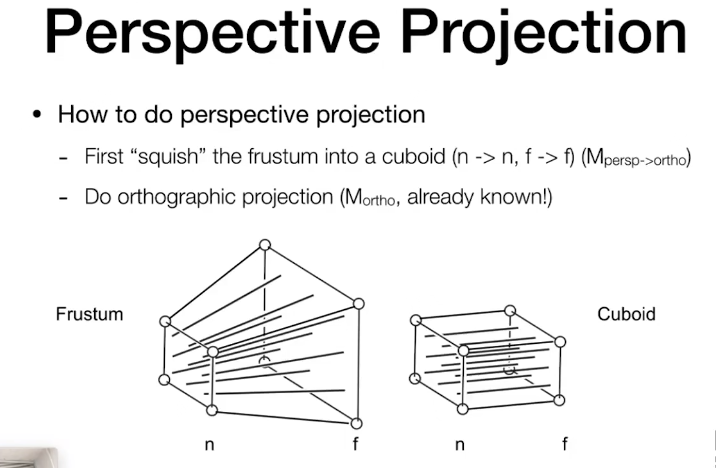
在正交投影中,我们有一个立方体,而在透视投影中我们有一个类似的4棱台(Frustum)
可以发现他们的区别是在透视投影中原平面要大一点,那么我们怎么做透视投影呢?
- 我们先把远平面”挤压”成立方体,近平面不变,远平面的中心点不会变,这一步我们对应了一个矩阵()
- 再做一次正交投影(),这一步我们对应了一个矩阵()
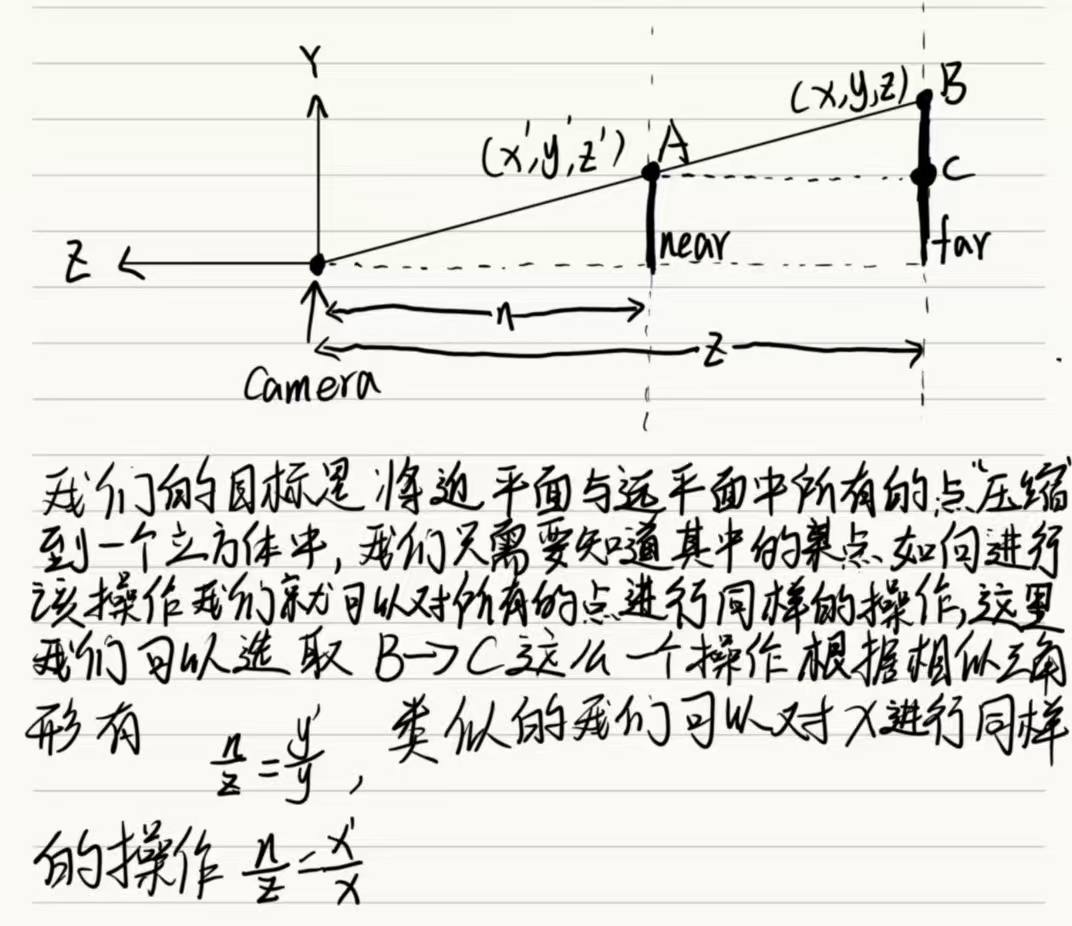 此时
在齐次坐标中,乘上一个z后还是原来那个点
我们目前不知道z是怎么变化的,所以我们先标记为unkown
我们知道我们需要通过这个矩阵进行挤压操作,那么这个矩阵应该是什么样子呢?由于我们不知道z是什么样子的所以我们只能写出
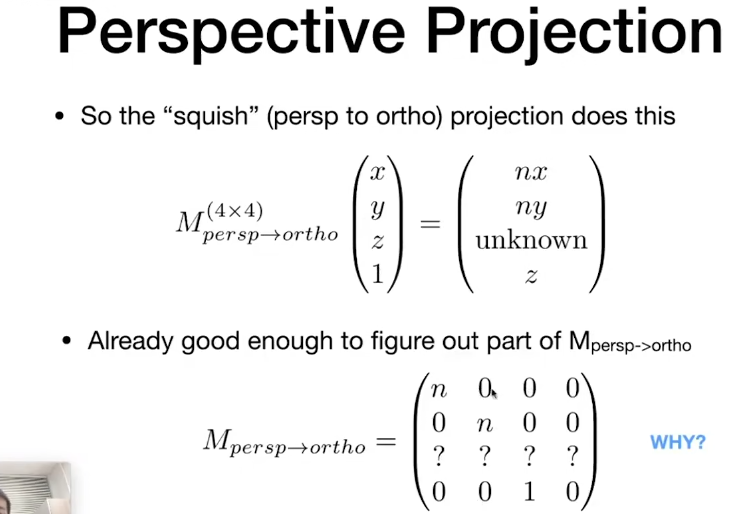 我们知道这么几个信息
- 在近平面上的点在挤压操作之后没有发生任何变换
- 在远平面上的点他们的z轴在挤压操作后也没有发生任何变换
- 在远平面上的中心点在挤压操作后没有发生任何变换 挤压操作是
根据信息1,我们知道,对近平面上的点进行挤压操作后还是原来的点,即
对于近平面上的一个点,进行挤压操作
所以我们可以推测的第三行乘以这个点等于 , 所以我们推测
这里B or A 不能等于0 因为如果是成立的,但是也是成立的所以这里不能确定这个解,还需要额外的信息。
根据信息2和信息3,我们知道远平面的中心点在挤压操作后没有发生任何变换,即
这让我们知道
最后我们可以得到两个方程
我们可以解出
还记得我们之前说透视投影是挤压+正交投影吗,现在我们知道透视投影的挤压操作矩阵是
所以最后我们得到透视投影的矩阵是
在视频的最后我的偶像闫令琪老师留下了一个思考题:对于透视投影的 Frustum,我们对它进行挤压操作,我们知道对于近平面和远平面的点,它们的z轴不会变,现在要问的是对于远近平面之间的点的z,在挤压之后z怎么变?变大还是变小还是不变(推向近平面还是远平面)? 这个问题我们作为作业留到作业解析中分析。
作业解析
什么?作业0今天才放出来,我们已经在02中写过了。看作业解析请移步到02的文章,这里我们解决这个思考题。 根据我们最后推导得到的对于近平面和远平面之间的任何一个点我们对它进行挤压操作,只考虑分量,有
这个点的在齐次坐标下等价于
由于我们想知道它是更靠近远平面还是近平面,我们拿这个变化后的点与变化前的点进行比较
- 如果 则说明 更靠近近平面
- 如果 则说明 更靠近远平面
- 如果 则说明 不变
注意到式子可以因式分解,有
并且我们知道 所以
所以 永远是小于0 的所以更靠近远平面,这是我们假设在z的负半轴上进行推导的,再正半轴上同理,最后也是更靠近远平面,在正半轴我们有 ,且是 时更靠近远平面。
Games101
已完结分享文章
生成精美分享图或复制链接,与更多人分享本文。
继续阅读
换条路线
从其他文章中稳定抽取
最后更新于 ,距今已过 211 天
部分内容可能已过时